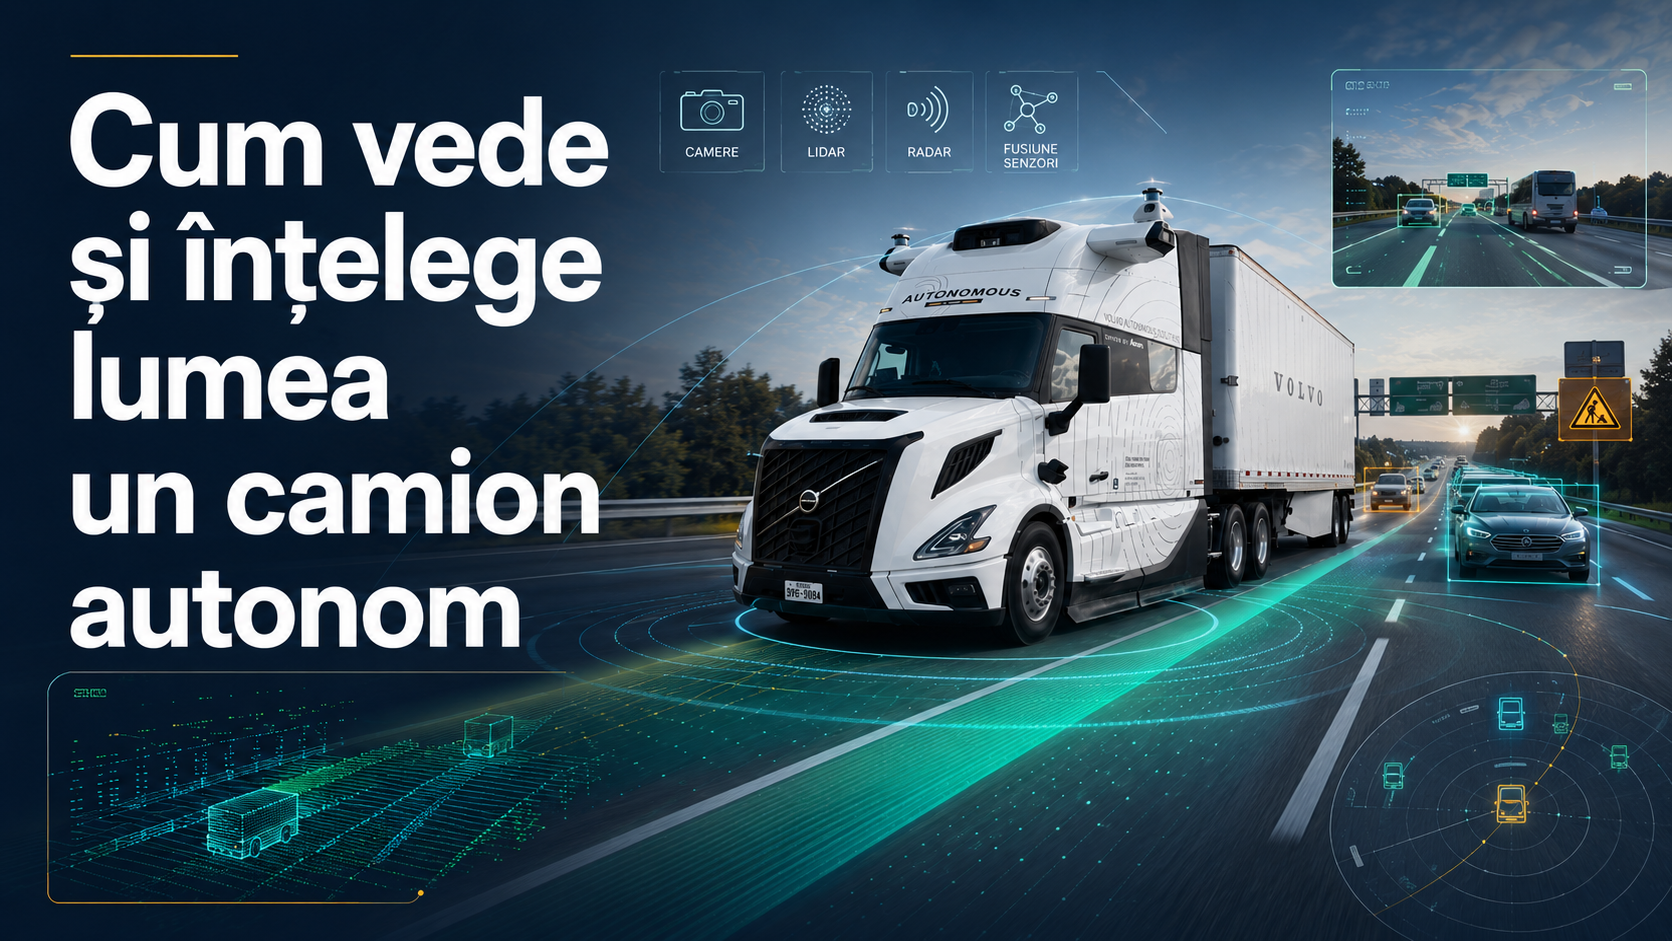
Cum vede și înțelege lumea un camion autonom
Acest articol face parte din seria „Când viitorul are roți”, despre proiectul camioanelor autonome Volvo dezvoltat în ecosistemul Volvo Autonomous Solutions, Aurora și AUMOVIO și despre lumea tehnică, operațională și umană din spatele lui, din care fac și eu parte.
Articole anterioare în serie:
- Când viitorul are roți: proiectul pe care îl ador
- Un camion construit de la început pentru autonomie
A vedea nu este același lucru cu a înțelege
Una dintre primele întrebări pe care le avem atunci când vorbim despre un camion autonom este foarte simplă: cum știe camionul ce se întâmplă în jurul lui? Cum vede vehiculele, benzile, obstacolele, lucrările, manevrele celorlalți participanți la trafic și toate micile surprize pe care drumul le oferă, generos, fără să fi fost invitat?
În centrul acestei capacități se află Aurora Driver, sistemul de conducere autonomă de nivel SAE Level 4, care îi permite vehiculului să perceapă mediul, să interpreteze ceea ce se întâmplă și să decidă cum trebuie să reacționeze în interiorul condițiilor pentru care a fost proiectat.
Spus așa, pare aproape simplu. Camionul vede, înțelege și reacționează. Doar că între aceste trei verbe se află o lume întreagă de senzori, date, calcule, probabilități, scenarii și decizii care trebuie luate în fracțiuni de secundă. Și, după cum știe oricine a încercat vreodată să înțeleagă intenția unui șofer care se apropie de marcajul benzii fără să semnalizeze, simplul fapt că vezi ceva nu înseamnă automat că ai și înțeles ce urmează să se întâmple.

Ochii camionului: camere, radare și lidar
- Camerele observă marcajele rutiere, indicatoarele, luminile, culorile și formele obiectelor. Ele oferă partea vizuală a lumii, apropiată de ceea ce percepe și ochiul uman, doar că fără luxul nostru de a clipi nedumerit și de a spune „cred că am văzut ceva”.
- Radarele măsoară distanța și viteza obiectelor și sunt deosebit de importante atunci când vizibilitatea este redusă. Ele ajută sistemul să înțeleagă nu doar că există un vehicul în apropiere, ci și dacă acesta se îndepărtează, se apropie sau se apropie mult prea repede pentru confortul tuturor celor implicați.
- Lidarul folosește impulsuri de lumină pentru a construi o reprezentare tridimensională precisă a spațiului din jurul camionului. Tehnologia poate detecta obiecte aflate la distanță mare, oferindu-i sistemului mai mult timp pentru a analiza situația și a pregăti reacția potrivită.
La viteze de autostradă, distanța înseamnă timp. Iar timpul înseamnă posibilitatea de a observa, de a interpreta și de a reacționa controlat, înainte ca o situație neplăcută să devină brusc foarte apropiată și profund personală. Pe scurt, camionul are nevoie de mai mult decât „am văzut ceva”. Are nevoie de suficient context pentru a ști ce înseamnă acel ceva.
Dar camionul nu se bazează niciodată pe un singur „ochi”. Datele furnizate de camere, radare și lidar trebuie combinate pentru a construi o imagine coerentă a lumii din jur. În termeni tehnici, acest proces se numește sensor fusion. În termeni mai simpli, sistemul pune cap la cap informațiile din surse diferite și încearcă să obțină o imagine mai sigură decât ar putea oferi fiecare senzor singur.
Sensor fusion: când senzorii trebuie să cadă de acord
Camionul nu primește lumea printr-o singură sursă de informație. Nu există un singur „ochi” care vede tot, înțelege tot și livrează adevărul absolut, frumos împachetat, către sistem. Ar fi comod, dar și periculos de optimist.
În realitate, camerele, radarele și lidarul oferă perspective diferite asupra aceleiași lumi. Fiecare senzor vede altceva, măsoară altceva și are propriile puncte forte. Tocmai de aceea, sistemul trebuie să combine aceste informații și să construiască din ele o imagine coerentă a situației.
Practic, senzorii au propria lor ședință de aliniere, doar că fără invitație în Outlook și, ideal, fără concluzia „rămâne să revenim”.
Dacă o cameră observă un vehicul, radarul poate confirma distanța și viteza, iar lidarul poate ajuta la stabilirea formei și poziției acestuia în spațiu. Cu alte cuvinte, senzorii se verifică între ei.
Ceea ce este o abordare destul de sănătoasă, având în vedere că nici oamenii nu ar trebui să ia decizii majore doar pe baza primei impresii. Deși, după cum demonstrează zilnic internetul, continuăm să o facem cu o încredere impresionantă.
De la obiecte detectate la situații înțelese
Camionul nu trebuie însă doar să identifice obiecte. Nu este suficient să știe că există o mașină în stânga. Trebuie să înțeleagă cu ce viteză se deplasează acea mașină, în ce direcție merge, cât de aproape este de marcajul benzii, dacă începe să intre în fața camionului și ce s-ar putea întâmpla în următoarele secunde.
Trebuie să recunoască vehicule, motociclete, pietoni, bicicliști, obstacole, lucrări rutiere și alte elemente ale mediului. Trebuie să le urmărească mișcarea și să estimeze comportamentul lor probabil.
Obiectul de pe carosabil: o întrebare, mai multe răspunsuri
Camionul nu trebuie doar să observe că există ceva pe carosabil. Trebuie să înțeleagă ce este acel obiect, dacă se mișcă sau stă pe loc, cât de mare este, cât de stabil pare, dacă reprezintă un pericol și ce opțiuni are la dispoziție:
- Poate trece în siguranță peste el?
- Trebuie să încetinească?
- Este necesar să îl ocolească?
- Iar dacă îl ocolește, poate face manevra fără să creeze un risc mai mare decât obstacolul în sine?
Pentru că una este să întâlnești pe drum o bucată de anvelopă care poate fi traversată fără consecințe și cu totul alta este să te apropii de un obiect care poate deteriora vehiculul, destabiliza remorca sau produce un accident.
Sistemul trebuie să evalueze nu doar obstacolul, ci și întregul context din jurul lui: viteza camionului, distanța disponibilă, vehiculele de pe benzile învecinate, spațiul necesar pentru manevră și modul în care ceilalți participanți la trafic ar putea reacționa.
Dacă decide că obiectul trebuie ocolit, nu este suficient să schimbe pur și simplu direcția, într-un gest tehnologic de tipul „am văzut, m-am ferit, succes tuturor”. Trebuie să verifice dacă banda alăturată este liberă, dacă există suficient spațiu, dacă manevra poate fi făcută fără să oblige un alt vehicul să frâneze brusc și dacă întoarcerea pe traseul inițial rămâne sigură.
Uneori, cea mai sigură decizie poate fi să încetinească. Alteori, să oprească. Alteori, să continue peste obiect. Iar în alte situații, să îl ocolească. Aceeași imagine – un obiect aflat pe autostradă – poate duce la comportamente complet diferite, în funcție de dimensiune, material, poziție, trafic și condițiile de deplasare.
Aici se vede cât de înșelător de simplă poate părea o scenă din exterior. Un camion se apropie de un obiect și îl evită. În spatele acelei manevre aparent firești se află însă o întreagă succesiune de percepție, clasificare, evaluare a riscului, planificare și verificare.
Cu alte cuvinte, camionul nu trebuie doar să știe că există ceva în drum. Trebuie să decidă dacă acel „ceva” poate fi ignorat, traversat, ocolit sau tratat ca motiv suficient de serios pentru a opri. Iar aici, cuvântul „probabil” devine esențial.
Traficul: organismul viu care nu citește specificațiile
Camionul nu citește gândurile celorlalți participanți la trafic. Deși, în cazul unora dintre ei, nici nu este foarte clar dacă ar avea ce să citească. Sistemul lucrează cu informațiile disponibile, cu modele, probabilități și scenarii. Analizează ceea ce vede în prezent și încearcă să estimeze ce se poate întâmpla imediat după aceea.
O mașină se apropie de marcajul benzii, iar sistemul trebuie să înțeleagă imediat ce ar putea urma. Va rămâne pe traseul ei sau se pregătește să schimbe banda? Va semnaliza înainte, după, ori deloc, pentru că semnalizarea pare uneori tratată ca un serviciu opțional premium, disponibil doar în pachetul complet?
Camionul trebuie să analizeze toate aceste posibilități și să decidă, în timp real, care este reacția sigură. Poate păstra viteza? Este nevoie să încetinească, să mărească distanța față de vehiculul din față, să schimbe banda sau să frâneze? În anumite situații, trebuie chiar să evalueze dacă poate continua traseul sau dacă este necesar să caute un loc sigur în care să oprească.
Toate aceste procese se desfășoară continuu, pe un drum în care situația se poate schimba de la o secundă la alta. Ceea ce, din exterior, pare o simplă deplasare pe autostradă este, în interiorul sistemului, o succesiune neîntreruptă de observații, predicții și decizii. Cu alte cuvinte, camionul trebuie să anticipeze comportamentul uman fără luxul omenesc de a ridica din umeri și de a spune: „N-am crezut că va face chiar asta.” Sau, mai pe scurt, să estimeze viitorul cu rigurozitate inginerească și zero dramă.
Camionul observă lumea, o interpretează, anticipează ceea ce s-ar putea întâmpla și își planifică mișcarea. Apoi verifică din nou. Și din nou. Și din nou.
Pentru că traficul nu este o fotografie statică. Este un organism permanent în mișcare, format din vehicule care accelerează, încetinesc, intră și ies de pe autostradă, schimbă banda, se apropie prea mult, frânează brusc sau fac exact acel lucru pe care, în analiza de risc, cineva îl trecuse la categoria „puțin probabil, dar posibil” — categorie care are un talent special de a apărea exact când ai prefera să nu o facă.
În lumea reală, ceilalți participanți la trafic nu urmează întotdeauna comportamentul ideal. Nu au citit specificațiile, nu cunosc scenariile de testare și nu au semnat niciun document prin care să promită că vor conduce predictibil. Unii frânează brusc, alții intră în fața camionului lăsând o distanță pe care o tratează, probabil, mai degrabă ca pe o sugestie filosofică decât ca pe o măsură de siguranță.
Sunt și cei care accelerează exact când te-ai aștepta să încetinească sau care descoperă ieșirea de pe autostradă cu doar câteva secunde înainte să o rateze și decid că acesta este momentul ideal pentru o traversare în diagonală a mai multor benzi, cu încrederea senină că restul traficului se va adapta.
Sistemul trebuie să poată gestiona toate aceste comportamente fără să se supere, fără să devină sarcastic și fără să posteze ulterior pe Facebook despre traficul întâlnit. Din fericire, partea de sarcasm rămâne la noi.
Camionul trebuie să rămână calm, să evalueze riscul și să aleagă acțiunea care păstrează siguranța vehiculului și a celor din jur.
Din afară, pare că vehiculul își păstrează pur și simplu banda. În interiorul sistemului, însă, sunt procesate simultan informații despre poziție, distanță, viteză, traiectorie, vizibilitate, condițiile drumului și comportamentul celorlalți participanți la trafic.
O mișcare aparent simplă poate fi rezultatul unei cantități uriașe de analiză. Camionul rămâne pe bandă, dar înainte să facă acest lucru sistemul trebuie să știe unde este banda, unde se află vehiculul în raport cu ea, dacă marcajele sunt vizibile, dacă drumul se curbează, dacă viteza este potrivită și dacă menținerea direcției actuale rămâne opțiunea sigură.
Pentru un om, multe dintre aceste procese se desfășoară aproape instinctiv. Pentru un sistem autonom, instinctul trebuie transformat în percepție, logică, algoritmi, cerințe, interfețe și comportamente verificabile.
Și aici intervine din nou acea parte a proiectului care mă fascinează. Când văd camionul schimbându-și comportamentul în funcție de ceea ce se întâmplă în trafic, nu văd doar o manevră executată corect. Văd întregul drum parcurs de la prima întrebare până la funcția care ajunge să existe în lumea reală.
Aici revin întrebările care fac diferența dintre percepție și înțelegere: ce trebuie să detecteze sistemul, în ce condiții și cât de repede? Câtă încredere poate avea în informațiile primite? Ce se întâmplă dacă senzorii nu „văd” același lucru sau dacă datele lor par să spună povești diferite despre aceeași situație? Ce comportament trebuie să aleagă camionul și, mai ales, cum demonstrăm că alegerea respectivă este sigură?
Din exterior, reacția poate dura doar câteva secunde și poate părea firească. Camionul încetinește, schimbă banda sau mărește distanța. Atât. În spatele acelei mișcări aparent simple se pot afla însă luni sau chiar ani de dezvoltare, analiză, discuții, cerințe, implementare, testare și validare.
Concluzie: când o manevră simplă ascunde ani de muncă
Aici se află una dintre cele mai interesante tensiuni ale autonomiei: din exterior, totul trebuie să pară natural, calm și aproape banal. Camionul încetinește, păstrează banda, schimbă direcția sau evită un obstacol. Publicul vede o manevră. Sistemul, însă, a parcurs o întreagă succesiune de percepție, comparație, predicție, planificare și verificare.
A vedea este doar începutul. Camionul trebuie să transforme puncte, forme, distanțe și viteze într-o înțelegere suficient de sigură pentru a decide ce face mai departe. Iar în trafic, „mai departe” se schimbă continuu, uneori cu semnalizare, alteori fără, pentru că aparent această funcție rămâne opțională în imaginația multor șoferi.
De aceea, ceea ce pentru public pare o reacție firească poate reprezenta luni sau ani de întrebări, cerințe, implementare, testare și validare. Nu pentru că inginerii complică lucrurile din plăcere — deși uneori avem un talent remarcabil pentru asta — ci pentru că, atunci când un vehicul de zeci de tone ia o decizie pe autostradă, fiecare detaliu trebuie să fie suficient de bine înțeles înainte să devină comportament real.
Pentru că, în inginerie, nimic nu este cu adevărat „evident” până când nu a fost descris, analizat, verificat și, pentru siguranță, discutat încă o dată într-o ședință la care participă suficienți oameni încât fiecare să înțeleagă altceva prin același cuvânt.
Și, pentru mine, aceasta este una dintre cele mai spectaculoase forme de transformare a muncii inginerești. Ceva care a început prin întrebări, scenarii și cerințe ajunge să devină felul în care un camion de zeci de tone vede lumea. Nu doar că o vede; încearcă să o înțeleagă, iar apoi trebuie să decidă ce face în continuare.
Un camion autonom nu trebuie doar să vadă lumea. Trebuie să o înțeleagă suficient de bine încât fiecare mișcare să fie o decizie sigură, nu doar o reacție rapidă.


Facebook Comments